這是什麼、給誰用
這不是賣給一般車主的「改裝套件」。這是工程服務:你有一台車、一個車隊、一套車用設備或一批行車資料, 想要它做到原廠不給、市面沒有的事——我們以開源的 openpilot 與自己累積的工具鏈把它做出來,並附上可驗收的數字。
適合找我們的:
- 車用電子/後裝 ADAS 業者:要驗證自家感測器或演算法在真車上的表現、要一套可重播的資料驗收流程、要把功能移植到新車型。
- 車隊與物流業者(含營業大客車、遊覽車、貨運):做運安智慧化,想從車機 log 知道駕駛實際怎麼開、警示設備準不準、哪些路段哪些行為在耗成本,或要一個客製副屏/HUD。
- 工控與特殊車輛設備商(AGV、堆高機、工程機具、農機):有 CAN/Modbus 訊號要解、有感測器要接、要在嵌入式 Linux 上跑自己的控制與顯示。
- 研究單位與開發團隊:需要一個把 openpilot 拆開、改對地方、再驗回去的工程夥伴。
四種服務
ADAS/車機軟體客製與移植
以 openpilot(MIT 授權)為底,把你要的行為做進去:新車型移植、縱向/橫向控制調校、停車與路口邏輯、按鍵與儀表整合、跟上游版本同步。我們自己的分支從 VW 換到 Hyundai、從 comma three 換到 comma four,一路自己維護。
CAN 匯流排逆向與整合
從原廠 CAN 訊號找出你要的欄位(按鍵、定速狀態、油量、雷達目標…),接外接感測器(雷達、鏡頭),寫進 DBC 與車型設定。沒有文件也做得出來;協定裡真的沒有的指令,就下到硬體層(Arduino+繼電器接原車撥桿)——這跟我們逆向太陽能逆變器 Modbus 是同一套本事。
行車資料工程:擷取、重播、驗收、訓練
把車機 log 變成可回答問題的資料:逐段重播比對決策、影片與訊號幀對齊、以百分位數量化「這台車、這個駕駛實際怎麼開」、用自己的 log 訓練神經網路前饋模型,並附驗收腳本讓改動有數字可驗。
副屏 HUD 與嵌入式部署
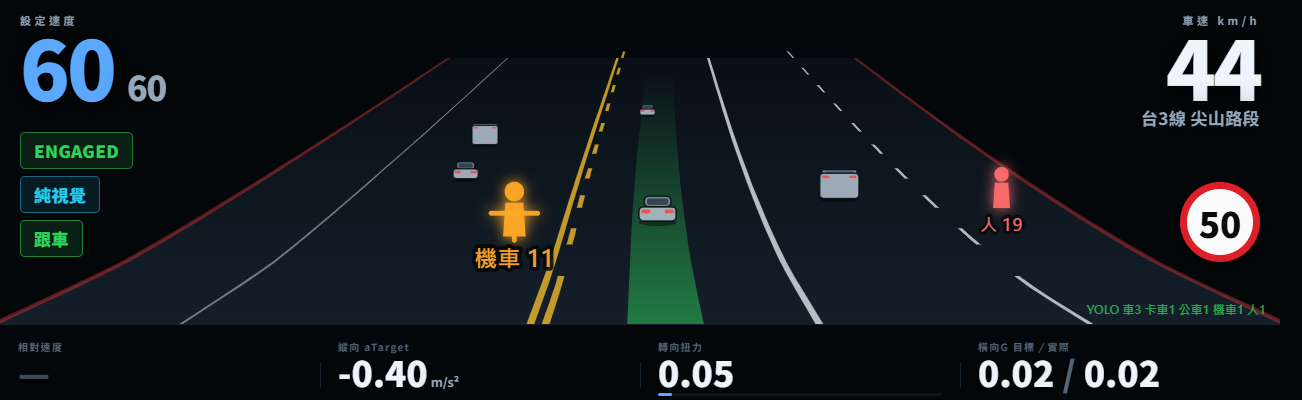
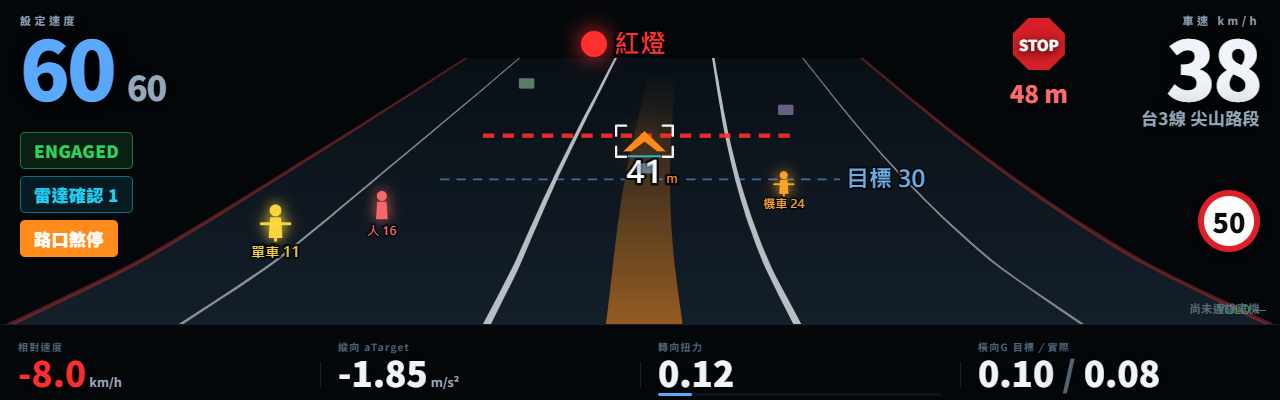
車機以外的顯示與運算:樹莓派副屏 HUD(雷達多目標、速度、油量、加速度上限來源)、在 comma 裝置螢幕上跑自己的 Qt 介面、車機熱點與網路自動切換、開機服務與遠端部署流程。
我們自己做過的
下面每一條都是在自己的車、自己的裝置上做出來並留有 log 與 patch 的。數字是自家樣本,不是通用承諾。
從 2023 年在 Passat 上逆向方向燈開始,經 FrogPilot 底的自家分支(副屏、Android 導航面板、離線圖資、外部輸入服務),到 2026 年以 openpilot master 為底移植 Custin;換車、換裝置時移植與重驗流程都走過一遍。
VW Passat MK8 時期查遍 opendbc 的 MQB DBC,確認只有方向燈狀態回報、沒有控制指令;改走硬體——Arduino 數位腳位驅動繼電器,接進 J527 車身控制模組的撥桿接頭。拆開實測撥桿只有 5 條線(不是資料上猜的 8 條),以實物為準。
自寫 joystick 工具(pytoar、keyinput)用搖桿控制並經串列送指令給 Arduino;後改為 USB 鍵盤+Arduino 方向燈,設計成獨立的 cereal 訊息流服務而不是寫 params——因為 params 會拖慢主程式。
Hyundai Custin 上找到 openpilot 上游對車身 ECU 持續發 tester present 的方向燈控制機制(CAN-FD 路徑),評估移植到 CAN classic 平台。三年前的硬體解法與現在的協定解法,是同一個問題的兩種答案。
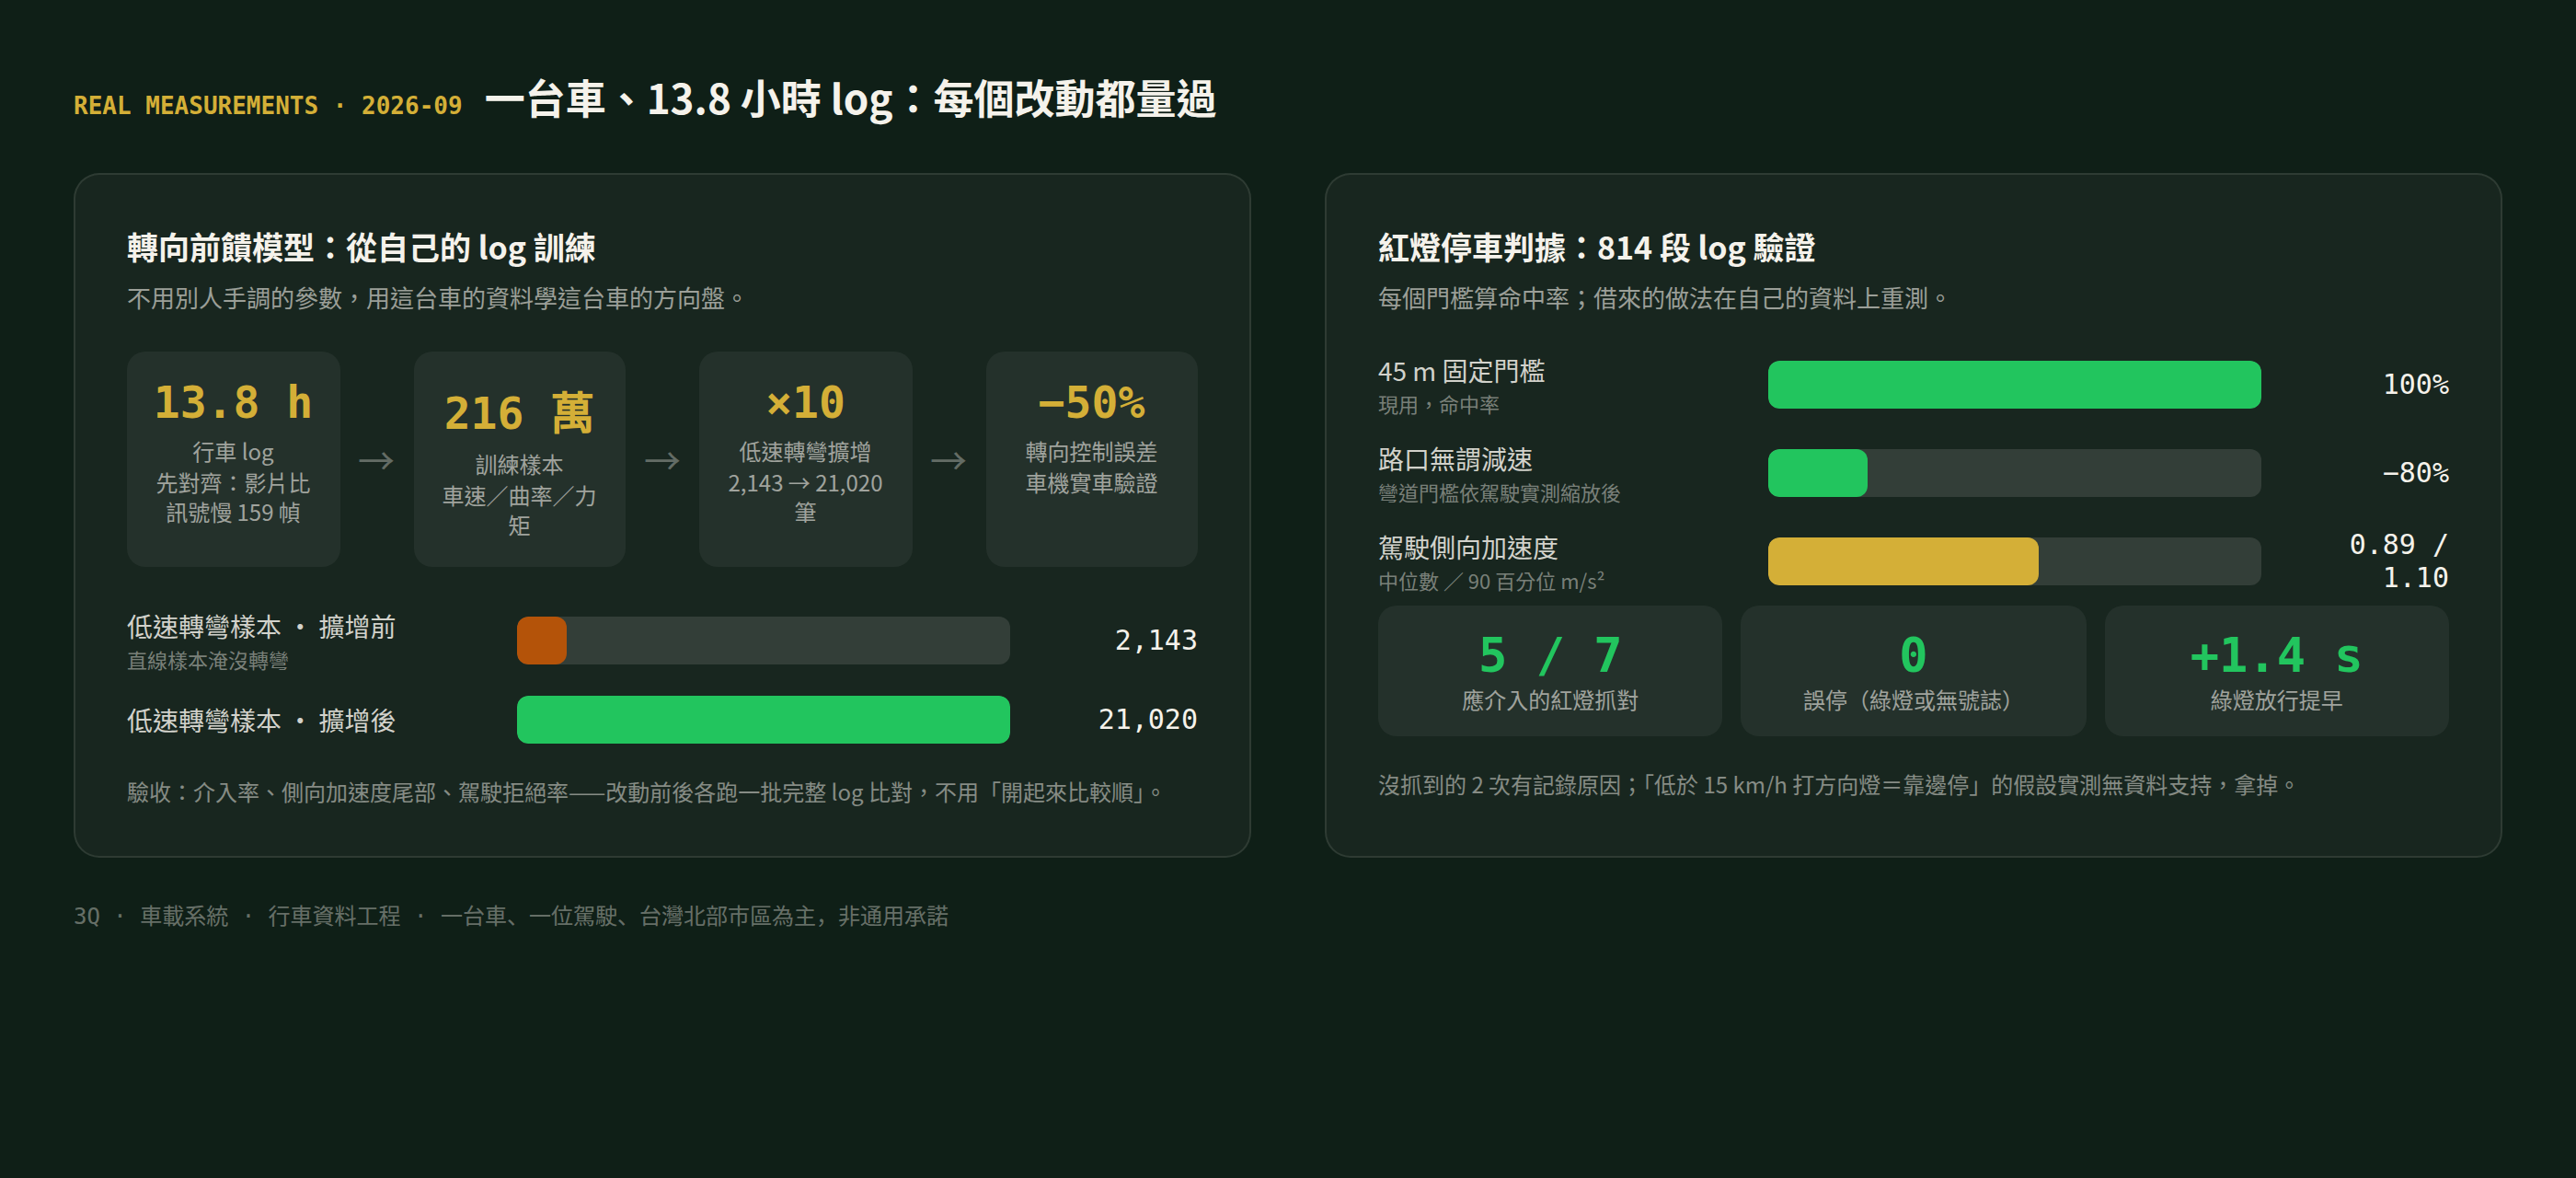
216 萬筆樣本、低速轉彎樣本從 2,143 筆擴增到 21,020 筆,轉向控制誤差降一半,部署到車機實車驗證。
現用 45 公尺門檻命中率、相對門檻對照、「無前車才啟動」濾波條件——每個判斷都拿 814 段 log 跑過;驗收:應介入 7 次抓對 5、無誤停、放行提早 1.4 秒。
實車比對加速後 2 秒內又踩煞車的頻率,由每分鐘 1.22 次降到 0.67 次,系統重煞次數由 106 次降到 53 次;跟車距離沒有因此變短。
用新累積的行車紀錄重訓前饋模型:25–35 km/h 入彎停頓指標 0.97→0.17、35–50 km/h 1.07→0,駕駛出手修方向盤由每分鐘 4.43 次降到 3.67 次。
夜間雷達與視覺前車來源來回切換由每分鐘 34.2 次降到 8.7 次,跟車加減速更平順。每一項都先在模擬與重播驗過,再上車用實車紀錄比對前後。
交通部 TDX 的 20,735 面速限標誌(109 條國道、快速公路與省道,含位置、數值、方向)加上警政署測速點,與開放地圖逐段比對,做成約 10,727 公里的有方向修正表,另補上 706 筆地圖沒標的速限。已上車、實車驗收中——資料先對、再談控制。
把彎道武裝率、駕駛實際側向加速度(中位數 0.89、90 百分位 1.10 m/s²)量出來,再把門檻縮放到這位駕駛真的會用的範圍。
分析實車資料時發現影片幀比訊號慢 159 幀,修正後才診斷出模型預測減速度不足的根因。資料對不齊,後面的結論全是錯的。
40 段完整 log 的驗收腳本:介入率、側向加速度尾部、駕駛拒絕率。改一個常數要能回答「改了之後哪幾段變好、哪幾段變差」。
下載實際行駛紀錄做 CAN 匯流排分析,主線 MAIN cruise 按鍵無效的根因(TCS13.ACCEnable 恆為 0)與修法,外接雷達方案與社群實作路徑盤點。
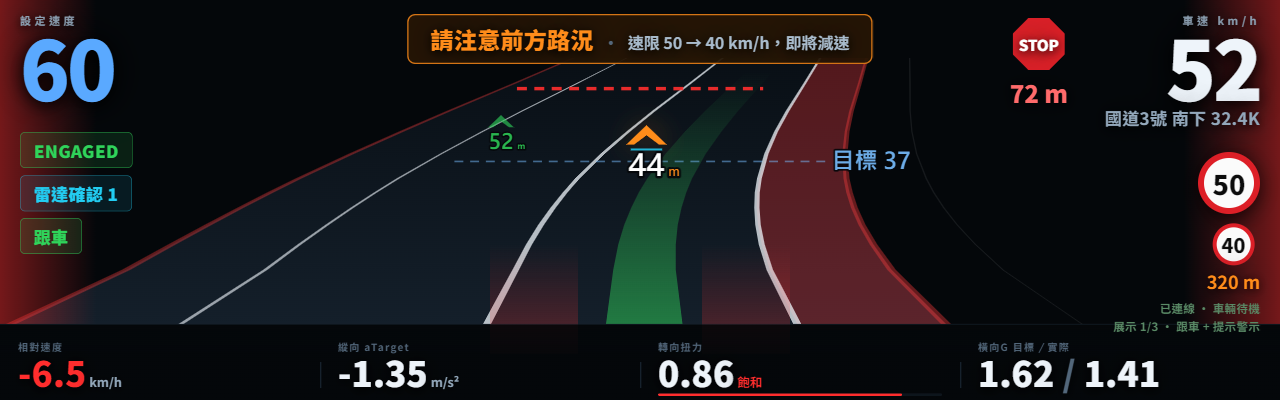
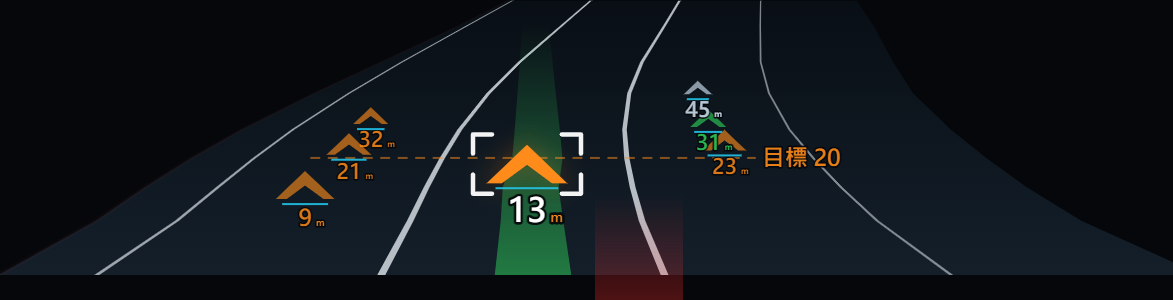
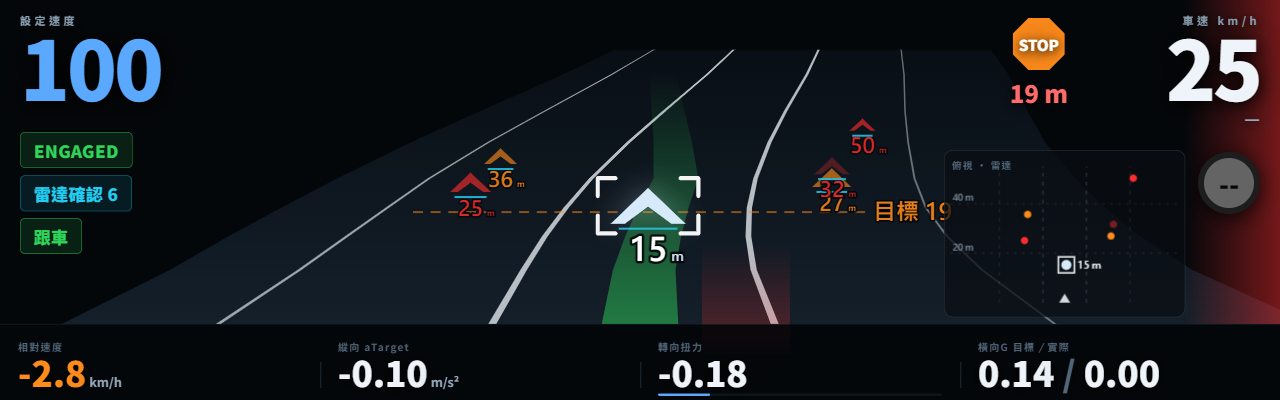
樹莓派 1280×400 長條觸控屏當 HUD:雷達多目標框選、時速/設定速度、油量、加速上限來源;在 comma three 螢幕跑自己的 Qt 介面並設開機服務;車機開機 75 秒沒連上已知 WiFi 自動開熱點。
所有改動以 patch 形式留存,能回答「這行為什麼是這個數字、什麼時候改的、當時的量測是什麼」。也曾以此驗出某社群 fork 的版本資訊造假並淘汰。
後窗 LED 字幕機(把車況即時告訴後車)的做法另寫成一項服務:LED 看板即時資料串接。
方法:每個數字都有出處
- 先量,再改。 改任何門檻前,先從 log 算出這台車、這位駕駛的實際分佈(中位數、90 百分位)。「3 m/s² 是一般路口轉彎」這種寫在註解裡的猜測,我們會把它換成量出來的 1.2–1.5。
- 一次只改一處,commit 訊息寫量測。 每個改動都能回答「原本的值哪裡來、新的值哪裡來、預期哪幾段會變」。
- 重播驗證,再上路。 用實盤規則逐幀重跑歷史 log,比對改前改後的決策差異;上路後再跑 40 段驗收腳本。
- 資料先對齊。 影片與訊號幀對不齊、雷達與視覺目標配不上,後面的結論全是錯的——這一步永遠先做。
- 誠實記錄失敗。 借來的做法(例如某 fork 的彎道前瞻法)實測會誤觸發,就寫進紀錄不採用;上游 revert 掉的模型不追。
應用:車隊運安智慧化
營業大客車、遊覽車、貨運車隊這幾年都在做「運安智慧化」:加裝前向碰撞與車道偏離警示、駕駛身分辨識、 車輛動態回報主管機關、駕駛行為管理。多數業者卡在同一個地方——設備裝了,資料卻只是一堆事件通知, 不知道警示準不準、不知道哪位駕駛哪段路真的有風險、也沒辦法回放出事前那三十秒。 我們做的行車資料工程,正好補這一段。
從 CAN 與車機 log 直接算每位駕駛的急煞、急加速、側向加速度、跟車距離、超速分佈(中位數與 90 百分位),不靠 OBD 小盒子推估。可做駕駛評分、教練回饋、保險與績效依據。
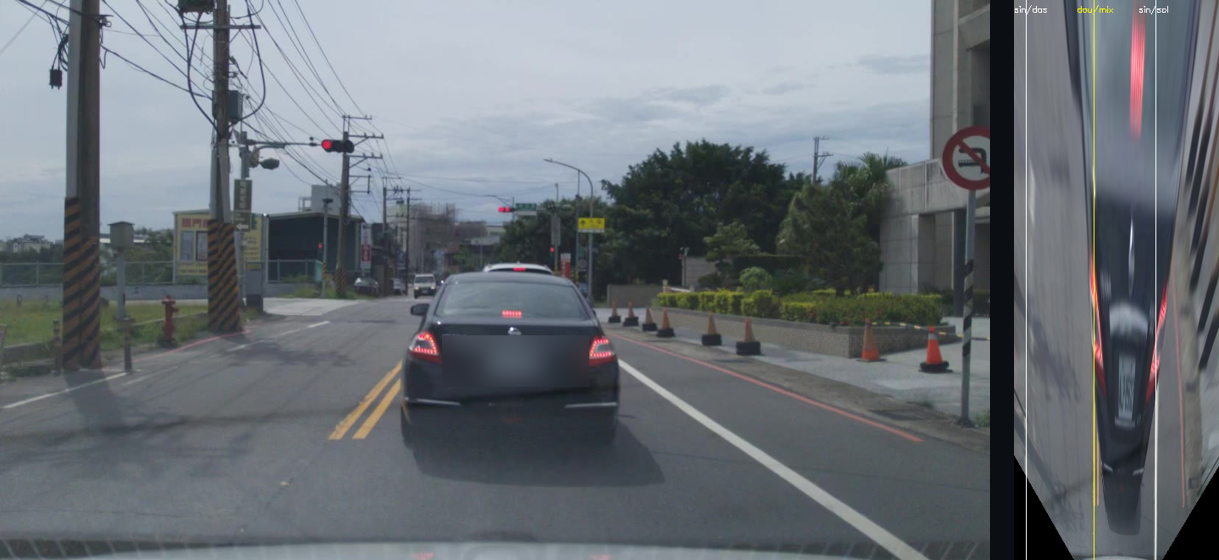
影片與訊號逐幀對齊後,任一路段、任一事件都能回放「當時車速、方向盤、煞車、前車距離、系統有沒有警示」;159 幀對不齊的坑我們踩過。
補助案要求的碰撞/車道偏離警示,裝了之後到底在對的時機響幾次、誤報幾次?用真實 log 算命中率與誤報率,給車隊當驗收依據、給設備商當調校依據。
車隊定位(自製發射器免月費)、油量與行駛狀態從 CAN 直讀、每日營運資料自動產報表推到主管機關或公司群組——這條我們在市府商店的每日回報上已經跑了幾個月。
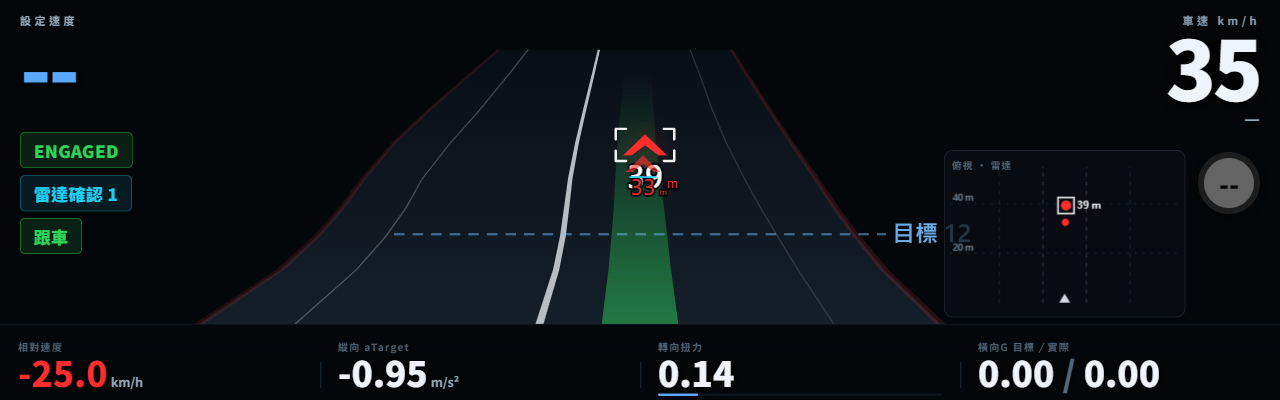
副屏 HUD 顯示前車距離、路口減速、跟車狀態,做成不擋視線的長條屏;也可只做警示不做控制。
以資料層切入:讀你現有行車紀錄器、GPS、ADAS 設備的輸出,統一進一個資料模型,再做分析與儀表板。不要求整車換裝。
同一套能力,車以外的地方
邊界與責任
- openpilot 是實驗性的駕駛輔助軟體;我們交付的是研發成果與工程文件,不是經法規認證的量產品。上路使用的安全責任由導入方承擔,合約會明訂。
- 我們不販售整車方案給一般駕駛、不代購硬體、不做「保證通過某項法規」的承諾。
- 調校數字是針對特定車型、特定駕駛量測的;換車、換人要重量、重驗,這會寫在報價裡,不會用「通用參數」帶過。
- 所有交付含原始碼、patch 與量測資料,你不會被綁在我們身上。